Développement logiciel embarqué pour la carte STeaMi
Stage de fin de 2e année de BUT R&T (parcours cybersécurité) réalisé au LAB — Laboratoire d’Aix-périmentation et de Bidouille, autour de la carte embarquée STeaMi et de ses communications Bluetooth Low Energy.
- Cadre
- Stage BUT 2 · 2026
- Domaine
- Embarqué & IoT
- Outils & technologies
01
Contexte & structure d’accueil
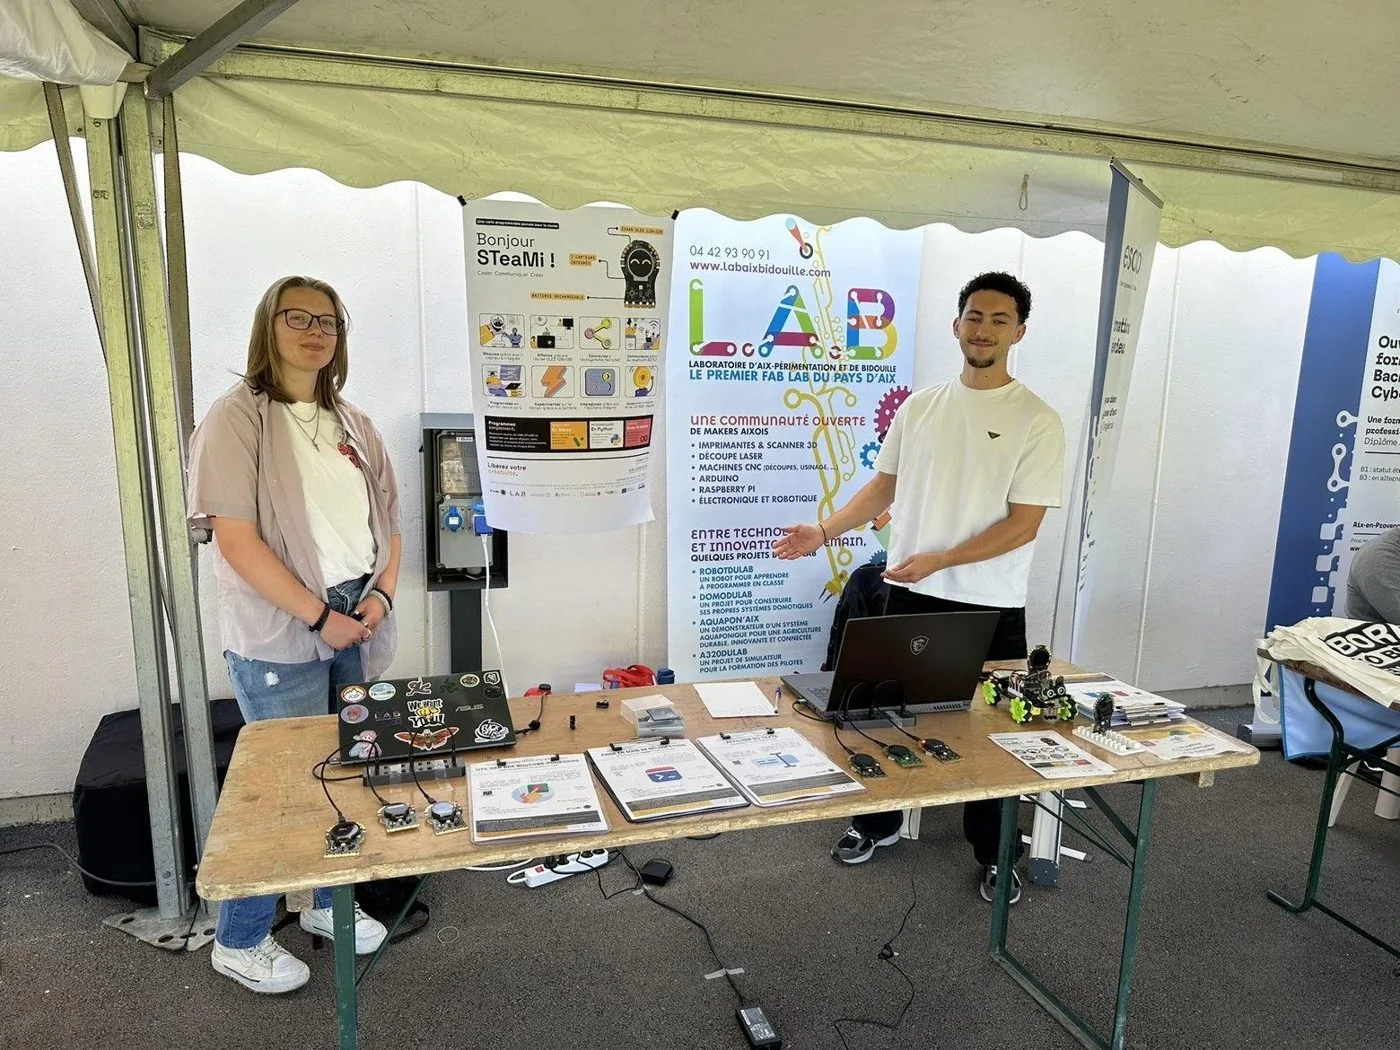
Le LAB est un Fab Lab (association loi 1901) basé à Aix-en-Provence, dédié à la culture maker, à la fabrication numérique et à la médiation scientifique. Le stage s’est déroulé dans un environnement open source : tout le code était hébergé sur les dépôts GitHub du LAB, mes contributions étant suivies via des issues et validées par Pull Requests.
La mission principale portait sur le développement et l’optimisation des fonctionnalités Bluetooth Low Energy (BLE) de la STeaMi : concevoir des communications fiables entre plusieurs cartes, implémenter un système de localisation par trilatération, et optimiser les émissions/scans pour réduire la consommation et améliorer les performances réseau.
02
La carte STeaMi
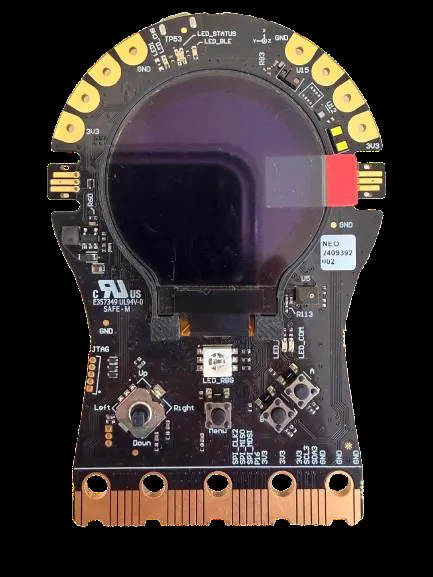
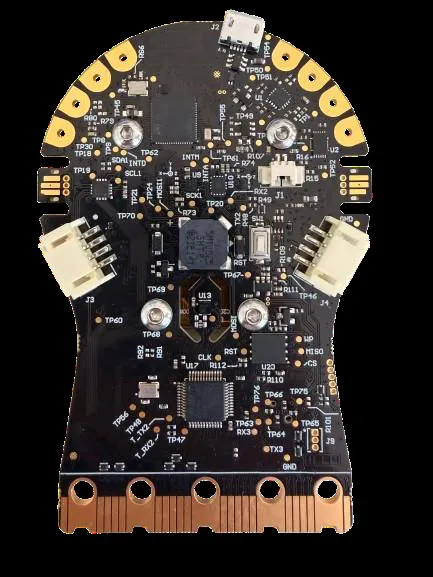
Carte de développement pédagogique conçue par le LAB, basée sur le microcontrôleur STM32WB55RG. Elle intègre un écran OLED circulaire 128×128, plusieurs capteurs (accéléromètre, gyroscope, capteurs environnementaux), des entrées tactiles et une connectivité BLE 5.2.
Environnement logiciel : MicroPython (prototypage rapide, accès direct au matériel) et C++/Arduino pour les parties critiques. Outils : Thonny, mpremote (REPL), environnement virtuel Python, le tout sur une machine Debian.
03
Communications BLE multi-cartes
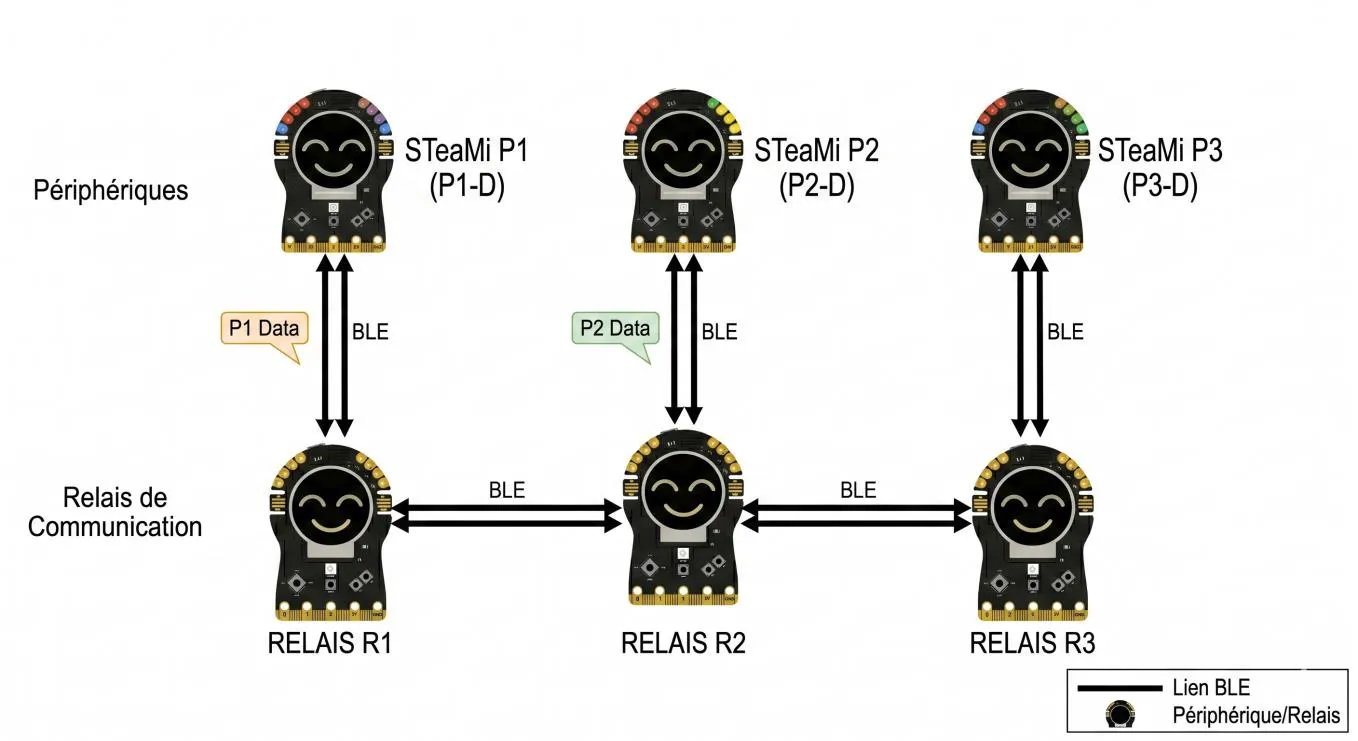
Mise en place d’un réseau BLE maillé (mesh) composé de trois périphériques capteurs (P1–P3) et trois relais (R1–R3). Le fonctionnement repose sur un mode sans connexion : diffusion (advertising) et écoute (scan) de paquets, sans session GATT, pour une communication plus légère et une meilleure scalabilité.
- Données encapsulées en trames JSON (émetteur, destinataire, donnée, compteur de sauts)
- Retransmission multi-sauts entre relais avec anti-boucle (hop counter)
- Chiffrement XOR pour une sécurisation minimale des échanges
04
Localisation par trilatération BLE
Réalisation la plus aboutie du stage : un système de localisation intérieure estimant la position d’une carte mobile (STeaMi-Nomade) à partir du RSSI de trois ancres BLE fixes (M1, M2, M3).
- Modèle log-distance (path-loss) pour convertir le RSSI en distance, avec calibration manuelle de chaque balise
- Trilatération 2D par intersection de trois cercles centrés sur les ancres
- Filtrage du signal : moyenne glissante, filtrage exponentiel (retenu), filtre de Kalman et filtre particulaire testés
- Interface OLED affichant en temps réel les balises, les distances et la position estimée sur une carte 2D
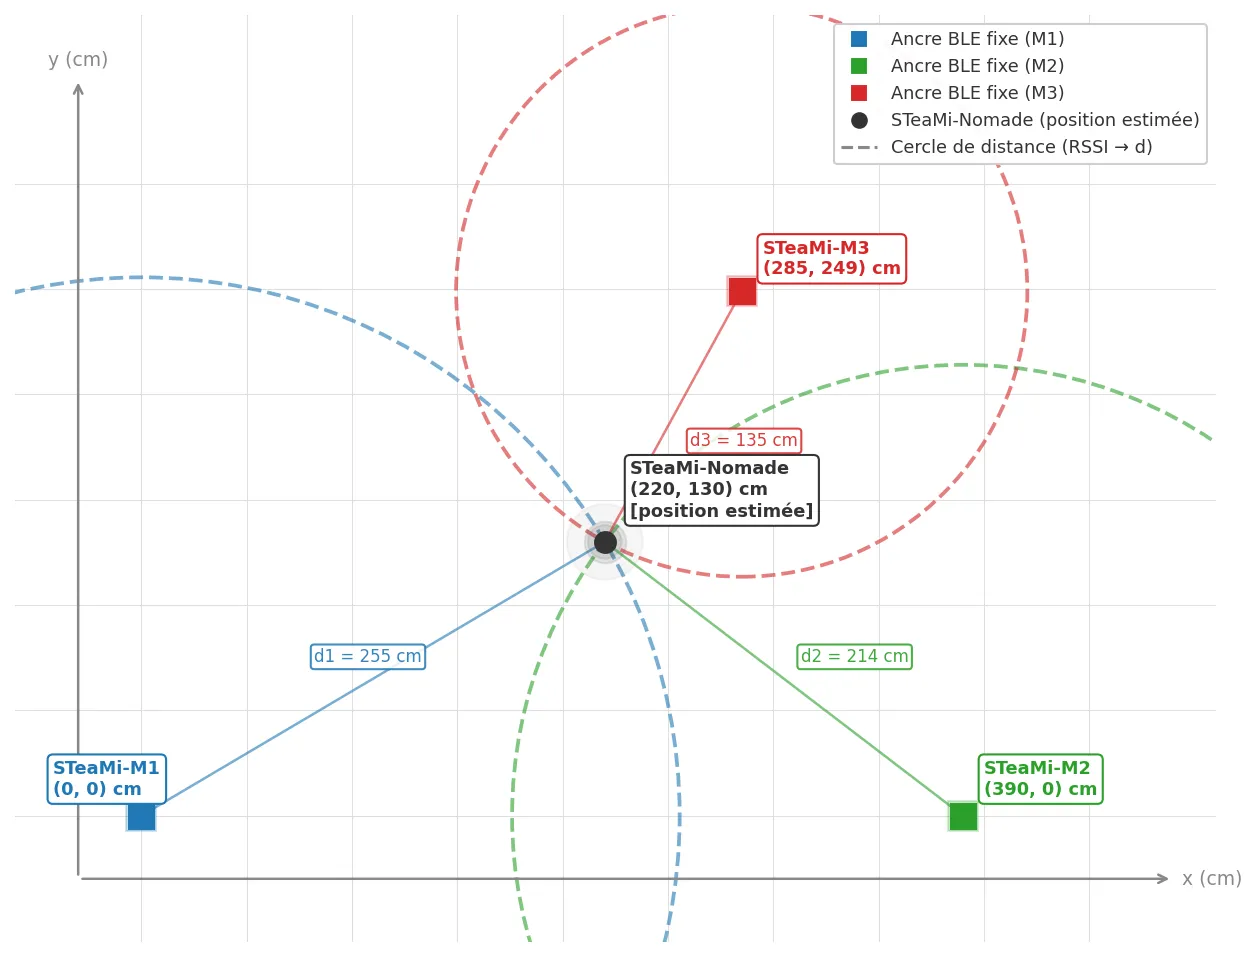
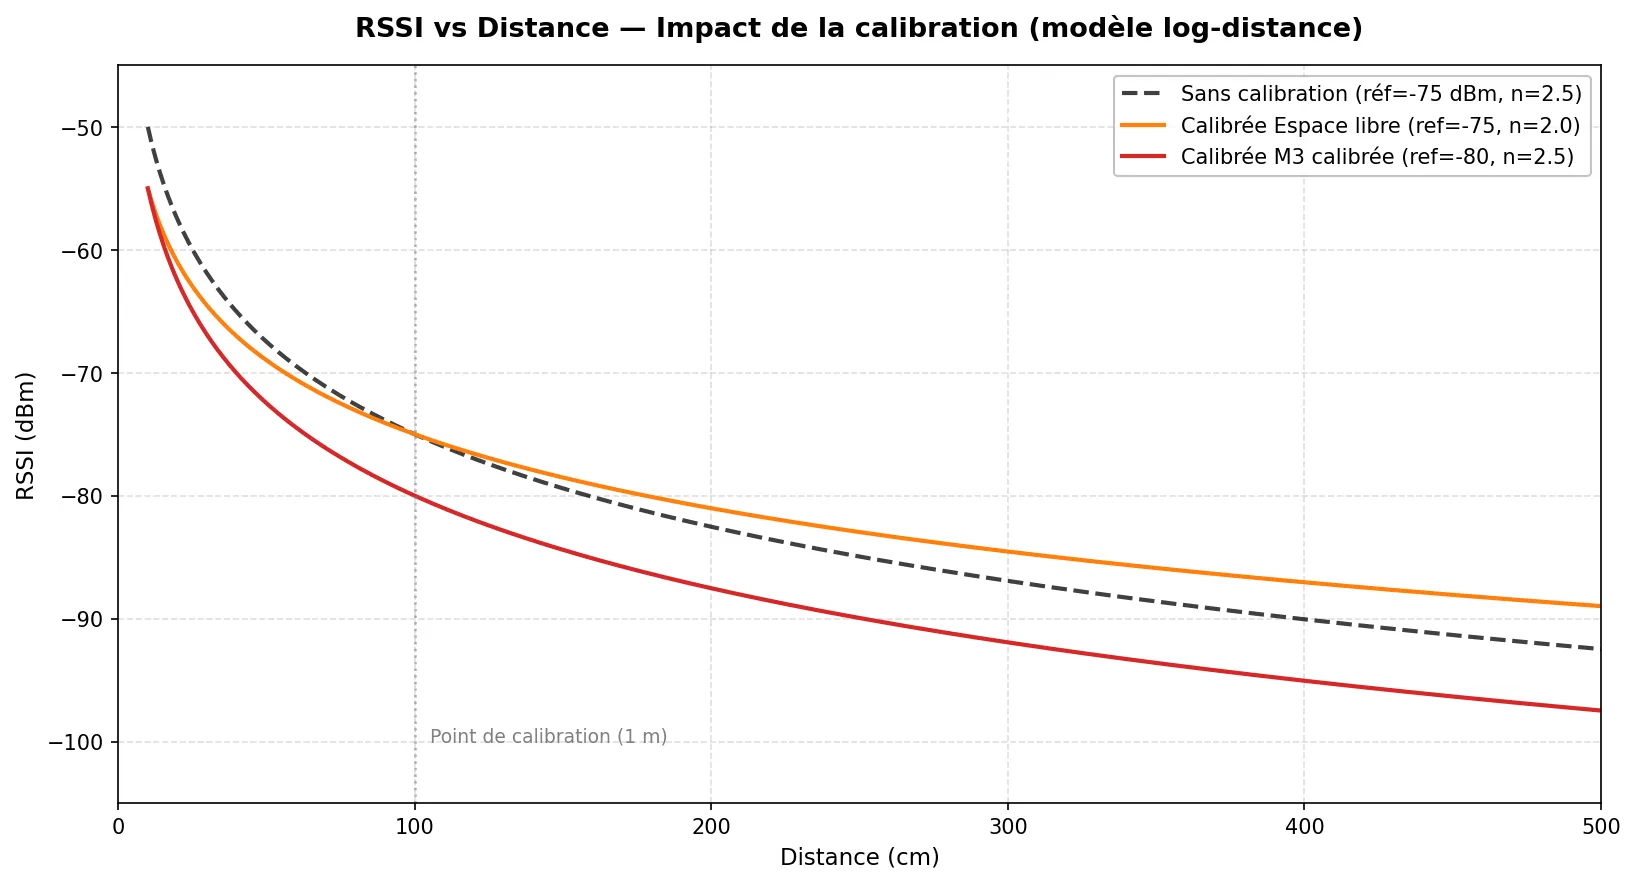
Précision moyenne d’environ 20 cm en environnement contrôlé sous MicroPython, malgré la forte variabilité du RSSI et les limites du langage interprété.
05
Optimisation & portage en C++
Pour gagner en réactivité et en stabilité temps réel, les briques critiques du système de localisation ont été portées de MicroPython vers le C++ (langage compilé, contrôle bas niveau). Optimisations : réduction des traitements dans la boucle principale, limitation des allocations dynamiques, augmentation de la fréquence de calcul BLE et baisse de la latence acquisition → affichage.
Résultat : exécution nettement plus rapide et stable, précision de l’ordre de quelques centimètres en conditions contrôlées. L’affichage OLED reste pour l’instant en MicroPython (pas encore de driver SSD1327 en C++), les résultats C++ étant affichés via le terminal série.
06
Projet ludique — Maze Game & Dijkstra
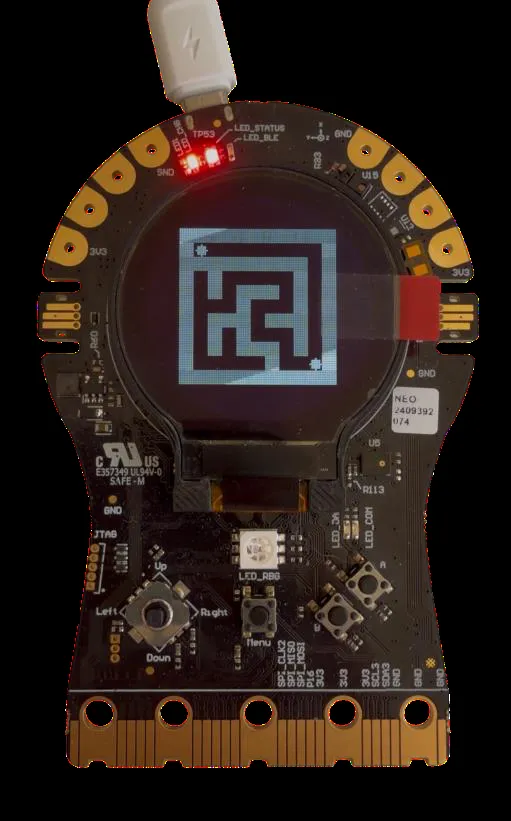
Jeu de labyrinthe contrôlé en inclinant la carte (accéléromètre ISM330DL, écran SSD1327). Le labyrinthe est généré par DFS / Recursive Backtracker ; un algorithme de Dijkstra calcule le plus court chemin pour scorer la performance du joueur. Conçu comme support pédagogique pour l’enseignement des algorithmes en NSI.
07
Activités pédagogiques
- Ateliers scolaires CE2/CM1 (école Marcel Pagnol) : Scratch déconnecté, bits de parité, Tours de Hanoï — vulgarisation de notions vues en BUT R&T
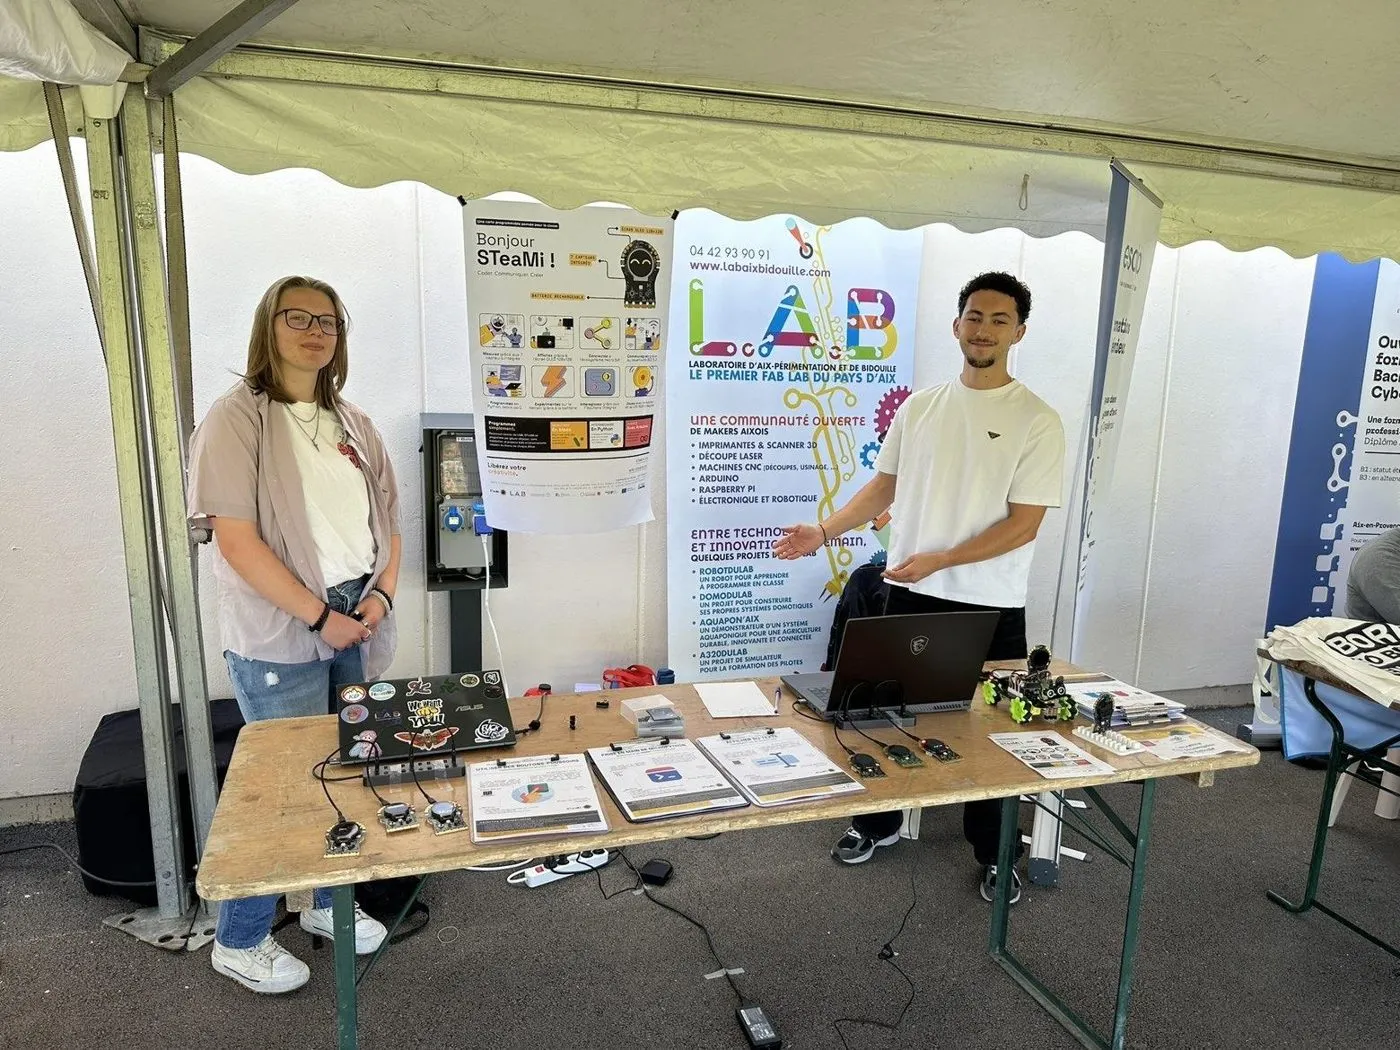
- Journée ITER Robots : co-animation d’un stand STeaMi au collège Marie Mauron de Pertuis
- Ressources pédagogiques (projet InnovMicro-EXAO #2) : fiches wiki progressives pour la prise en main de la STeaMi
08
Compétences acquises
- Développement embarqué
- MicroPython et C++/Arduino sur STM32WB55, exploitation des capteurs
- Communications BLE
- Advertising, scan, réseau mesh multi-sauts, trames JSON
- Algorithmique & traitement du signal
- Trilatération, modèle log-distance, filtrage exponentiel / Kalman
- Optimisation logicielle
- Migration MicroPython → C++, gestion mémoire et temps réel
- Travail open source
- Git/GitHub, issues, Pull Requests, collaboration
- Médiation & vulgarisation
- Animation d’ateliers, adaptation du discours à différents publics